
KBK柔性吊的重复定位精度通常落在±5mm到±10mm,双梁两端行走同步偏差约8mm到15mm;刚性吊的重复定位精度约±2mm到±3mm,同步偏差可控制在3mm以内。
这个差距不是加工精度造成的,而是标准分档的结果。GB/T 3811-2008《起重机设计规范》按定位精度要求给轨道挠度划了三档,柔性轨道落在较宽的一档、刚性轨道落在较严的一档。结构一选定,精度区间基本就锁定了。
一句话的边界:需要毫米级对位的工序,选柔性结构要谨慎;普通周转与轻载搬运,柔性吊足够用。
一、定位精度不是一个数,是三个数
问"KBK柔性吊精度多少毫米",如果只拿到一个数字,那个数字往往靠不住。工程上说的定位精度,实际由三个独立指标组成。
重复定位精度:小车每次都停到同一个位置的能力,单位是毫米,衡量"停得准不准"。它由轨道挠度、铰接间隙、小车与葫芦的定位方式共同决定。
双梁行走同步偏差:双梁结构里两端梁在启动、制动时的位置差,单位是毫米,衡量"两端跑得齐不齐"。单梁结构没有这一项。
停止后稳定时间:运行到位后负载还要晃多久才停稳,单位是秒,衡量"停得快不快",通常由加速度计实测。
三个指标里,同步偏差和稳定时间容易被忽略,却直接决定自动化产线能不能用。同一台柔性吊,手工对位可能够用,接入自动工位就可能超差。
二、毫米级差距的根子在挠度分档,不在加工
标准怎么给挠度分档
GB/T 3811-2008《起重机设计规范》按定位精度把起重机的垂直静挠度分成三档:
低定位精度,或采用无级调速控制的:挠度不大于跨度的1/500
需要中等定位精度的:挠度不大于跨度的1/750
需要高定位精度的:挠度不大于跨度的1/1000
挠度就是轨道受力后往下垂的量。挠度越大,负载停下时弹性回弹越明显,越难稳定在一个点上。分档的含义很直接:想要停得准,先要把轨道做得不容易下垂。
两种结构各落在哪一档
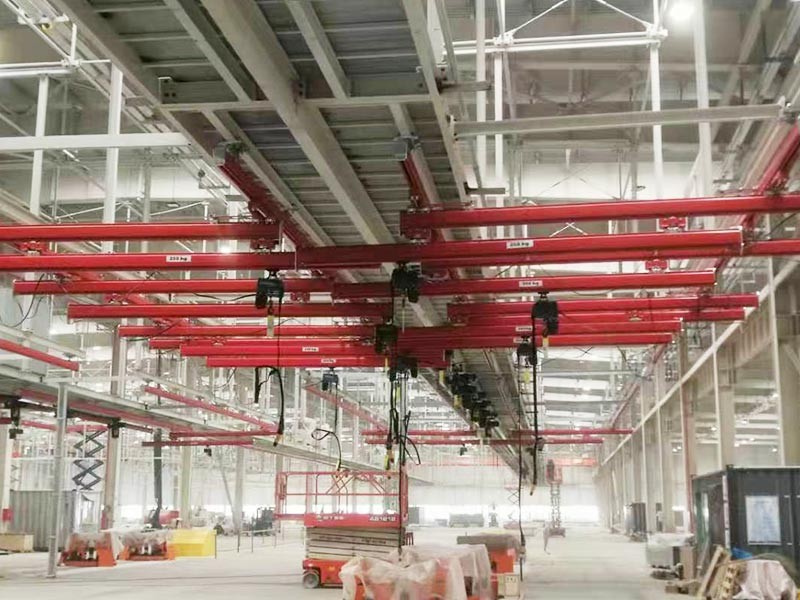
柔性KBK:轨道之间用球窝接头、销轴、卡销连接,允许小幅摆动和转角,所以能做弯轨、环形轨,能贴着柱子绕。代价是铰接处天然存在间隙,挠度按较宽的一档控制,常见取跨度的1/500。
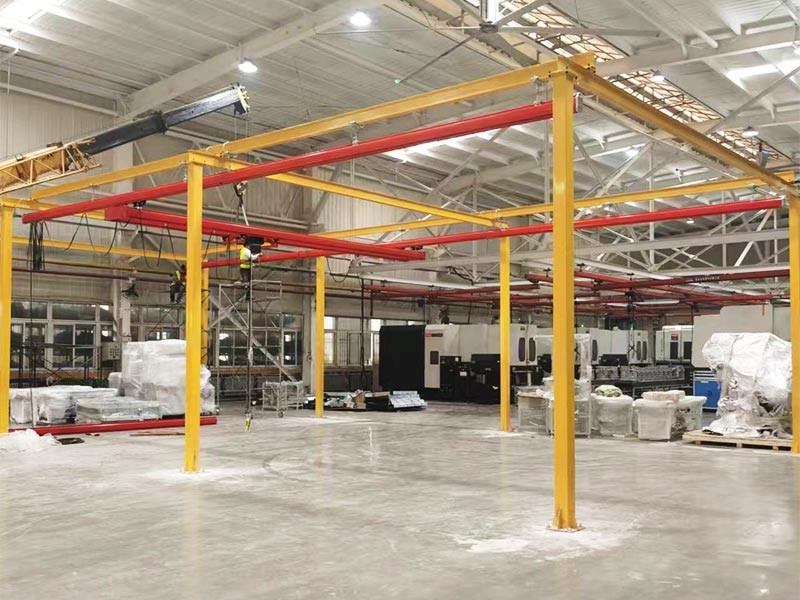
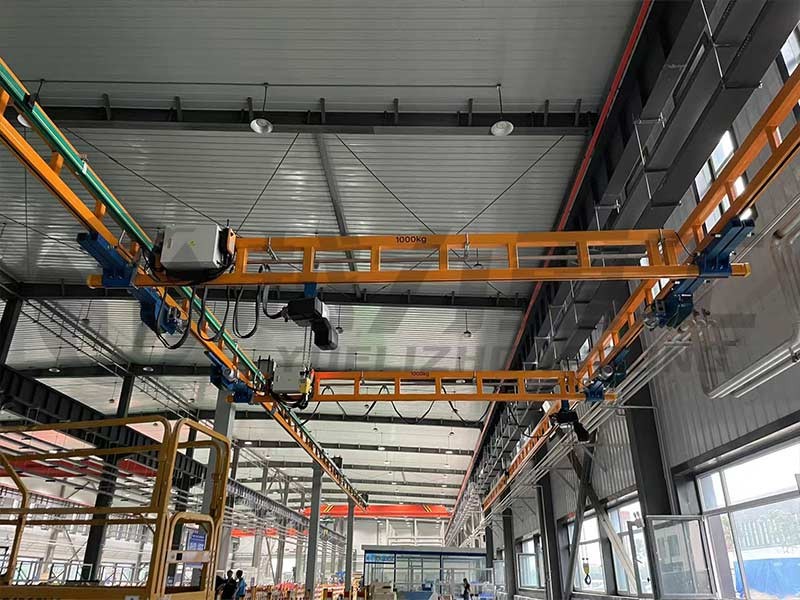
刚性KBK:轨道、主梁、端梁用高强度螺栓锁成整体框架,两端强制同步,挠度可按跨度的1/1000控制,停位更稳。
以9米跨度为例,1/500对应允许下挠约18mm,1/1000对应允许下挠约9mm。这9mm的差别,就是两种结构停位精度的物理来源。
两种结构的精度对照
对比项 | 柔性KBK | 刚性KBK | 判定依据 |
重复定位精度 | ±5mm到±10mm | ±2mm到±3mm | 行业实测常见区间 |
双梁行走同步偏差 | 8mm到15mm | 3mm以内 | 双梁结构实测 |
停止后稳定时间 | 1秒到2.5秒 | 0.5秒以内 | 加速度计实测 |
挠度控制档 | 跨度1/500 | 跨度1/1000 | GB/T 3811-2008 分档原则 |
轨道连接形式 | 球窝/销轴铰接 | 高强度螺栓刚接 | 结构设计 |
常规载荷区间 | 125kg到2000kg | 125kg到3000kg | 产品规格 |
表中数值是行业常见实测区间,用于判断量级;具体项目以出厂标定记录为准。以越力重工为例,柔性吊与刚性吊的挠度控制档在方案阶段就会随工况一并标出,不等到安装现场再倒推。
三、这三组数值是在什么条件下测出来的
看精度数值,一定要连条件一起看,否则数值没有意义。下表是常见测试条件。
测试项 | 常见条件 | 为什么这么定 |
测试跨度 | 5米量级 | 跨中位置挠度较大,是精度偏低的点位 |
测试载荷 | 接近额定满载 | 空载测出的精度会明显偏好 |
运行速度 | 约20米/分钟 | 速度越高惯性越大,停位越难 |
测量方式 | 重复定位用激光或标尺反复停靠取值 | 单次测量不足以代表稳定性 |
稳定时间 | 加速度计读数 | 主观判断无法量化 |
同一台设备,空载测和满载测的重复定位精度可能差出一倍。看到只给一个数的精度标称,先问它的测试条件。
还有两个可核验的出厂项:
轨道直线度:每米偏差控制在1mm以内
出厂动载测试:按1.25倍额定载荷做动载测试,并留20%以上安全余量
四、这些毫米,在哪些工序上会成为问题
自动化对位能不能用柔性吊?
结论是:单纯搬运能接,精确对位接不了。
柔性吊适合接入"取料—搬运—落料"这类对落点要求不高的自动环节,比如把工件从上料位送到输送线。一旦环节要求工件与夹具、导柱、定位销对位,8mm到15mm的同步偏差就超过了多数夹具的容差。这类工位通常改用刚性结构,或让柔性吊只负责搬运、由工位上的机械装置完成最终定位。
一条可操作的判断线:工序允许的落点公差小于10mm,就不要指望柔性吊。
柔性吊用久了会不会越来越不准?
会,这是柔性结构的固有特性,需要正视。球窝、销轴、卡销这些铰接件在长期运行中会磨损,间隙逐步变大,同步偏差和停位差异随之上升。精度是缓慢衰减的,不是突然失效。
对应做法有两条:一是把铰接件的检查做成固定周期动作,重点看间隙量与紧固状态;二是对精度敏感的工位,从一开始就选刚性结构,避免后期返工。
以越力重工为例,柔性吊项目交付时会一并给出铰接件的检查项和周期,把"精度衰减"变成可管理的动作,而不是等停了线再排查。
跨度大一点,精度会差多少?
跨度越大,挠度绝对值越大,精度越难保证。同样是柔性轨道,跨度从6米加长到9米,允许挠度按1/500算会从约12mm放宽到约18mm,停位难度同步上升。
做大跨度又要高精度,通常要向刚性结构走,而不是在柔性结构上单纯加长轨道。柔性轨道单梁跨度一旦超过8米,或载荷超过1吨,规范做法是改用双梁;而双梁如果仍是铰接连接,同步偏差这一项不会自动改善。
五、把柔性吊的停位精度提上去,可以做四件事
换驱动方式:手动改变频或伺服电动,由控制端减速停位,是见效较快的一项
降低接近段速度:把接近工位段的运行速度压下来,用"中段快、末端慢"的节奏减少惯性
缩短有效跨度:在跨度中间加吊点或加中间支撑,把大跨拆成小跨,直接压住挠度
优化吊具与工装:用双吊点加平衡梁抑制偏心晃动;在工位设挡块、定位销、V型槽,用机械止点补足停位精度
这四项里,前三项改的是系统,第四项改的是工位。很多时候,把定位精度问题交给工位上的一个机械止点去解决,比升级整台设备更划算。
手动推的柔性吊,精度和电动差多少?
差距主要来自"人到不到位",不来自结构。手推柔性吊的停位由操作者目测控制,同一工位的重复停位差异通常在10mm量级;换成带变频或伺服的电动驱动,由控制端减速停位,重复定位可以收进±5mm以内,精密工位加伺服控制还能进一步收紧。柔性结构决定的是精度上限,驱动方式决定的是能不能逼近这个上限。
以越力重工在非标工位上的做法为例,精度敏感工位通常按"结构选型加机械止点"组合配置,先判断落点公差落在哪一档,再决定是否需要提高驱动规格。
六、按工序选:柔性够用,还是必须刚性
工序特征 | 建议结构 | 原因 |
普通周转、落点无精度要求 | 柔性KBK | 铰接间隙不影响使用,改造灵活性更好 |
需要绕柱、走弯轨或环形轨 | 柔性KBK | 刚性结构难以实现复杂走向 |
产线频繁调整、多工位重组 | 柔性KBK | 模块化拆装便利 |
落点公差小于10mm的对位工序 | 刚性KBK | 柔性同步偏差超出容差 |
自动化上下料、机器人在线对接 | 刚性KBK | 需要稳定的重复定位 |
大跨度加长距离直线输送 | 刚性KBK | 挠度控制更严,精度衰减更慢 |
报价单上的"定位精度"该怎么核?
不要只看一个标称数字。要问三件事:测的是重复定位还是同步偏差、测试跨度和载荷是多少、有没有出厂标定记录。能给全这三项的,才是有依据的标称。越力重工在出方案时会同时给出挠度控制档与出厂标定的口径,方便采购方逐项比对。
七、三个数字记住柔性吊与刚性吊的精度判断
这三个数字是1/500、1/1000、10mm。
1/500:柔性KBK的挠度控制档,对应较宽的定位精度区间
1/1000:刚性KBK的挠度控制档,对应较严的定位精度区间
10mm:工序允许落点公差的判断线,小于它,优先刚性结构
顺序也有讲究:先看落点公差属于哪一档,再定结构,后谈驱动方式。先定结构再回头指望靠驱动补精度,属于容易返工的做法。
越力重工的柔性与刚性KBK均按国标Q235B结构钢生产,材质符合GB/T 700-2006《碳素结构钢》,轨道抛丸达到Sa2.5级,轨道规格18kg/m,核心工序在自有6万平方米工厂内完成。全国36处服务网点覆盖27省,轨道框架提供5年质保,核心技术团队自2003年起深耕起重领域,超过21年定制经验。
在精度这类需要现场核对的指标上,工厂与网点布局的实际意义是:方案阶段能给出测量与标定口径,安装阶段能到现场复核挠度与同步,精度问题不用等到验收才发现。


